社会インフラにおけるフィジカルAIの必要性と課題
社会インフラ分野では、労働力不足への対応、現場環境の変化への適応、運用効率の向上といった課題に対し、現場データに基づき分析・判断を行い、ロボットの制御や設備の自動操作などを行うフィジカルAIへの期待が高まっています。
しかし、産業、エネルギー、モビリティといったミッションクリティカルな現場では、AIの判断性能を高めるだけでなく、AIの制御指令が実行時に安全制約を満たし、かつ過度な停止を避けて運用を継続することが求められます。従来のAI制御では、過度な停止やそれに伴う復旧作業により、運用継続性が低下するケースがありました。
また、システム設計の初期段階では、膨大な仕様書や構造情報からハザード(危険源)分析や安全制約の整理を行う必要があります。これは多岐にわたる文書を扱うため、専門家にとって大きな作業負荷となっていました。
日立が開発したガードレール技術の特長
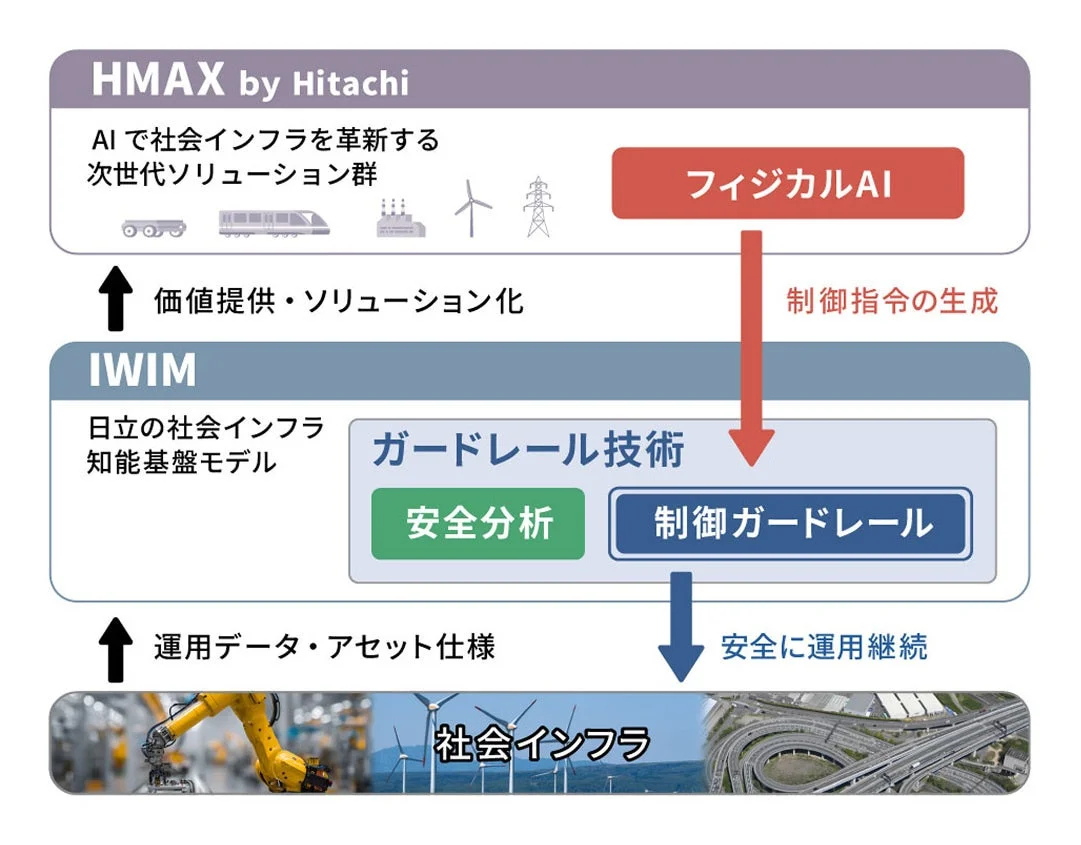
日立は、長年培ってきたOT(Operational Technology:工場や電力設備など、現場の機器を制御するための技術)とAIを融合し、社会インフラ知能基盤モデル「Integrated World Infrastructure Model(IWIM)」を支える高信頼基盤技術として、このガードレール技術を開発しました。本技術は以下の3つの特長を持っています。
1. 設計初期段階における安全分析作業を効率化するAI技術
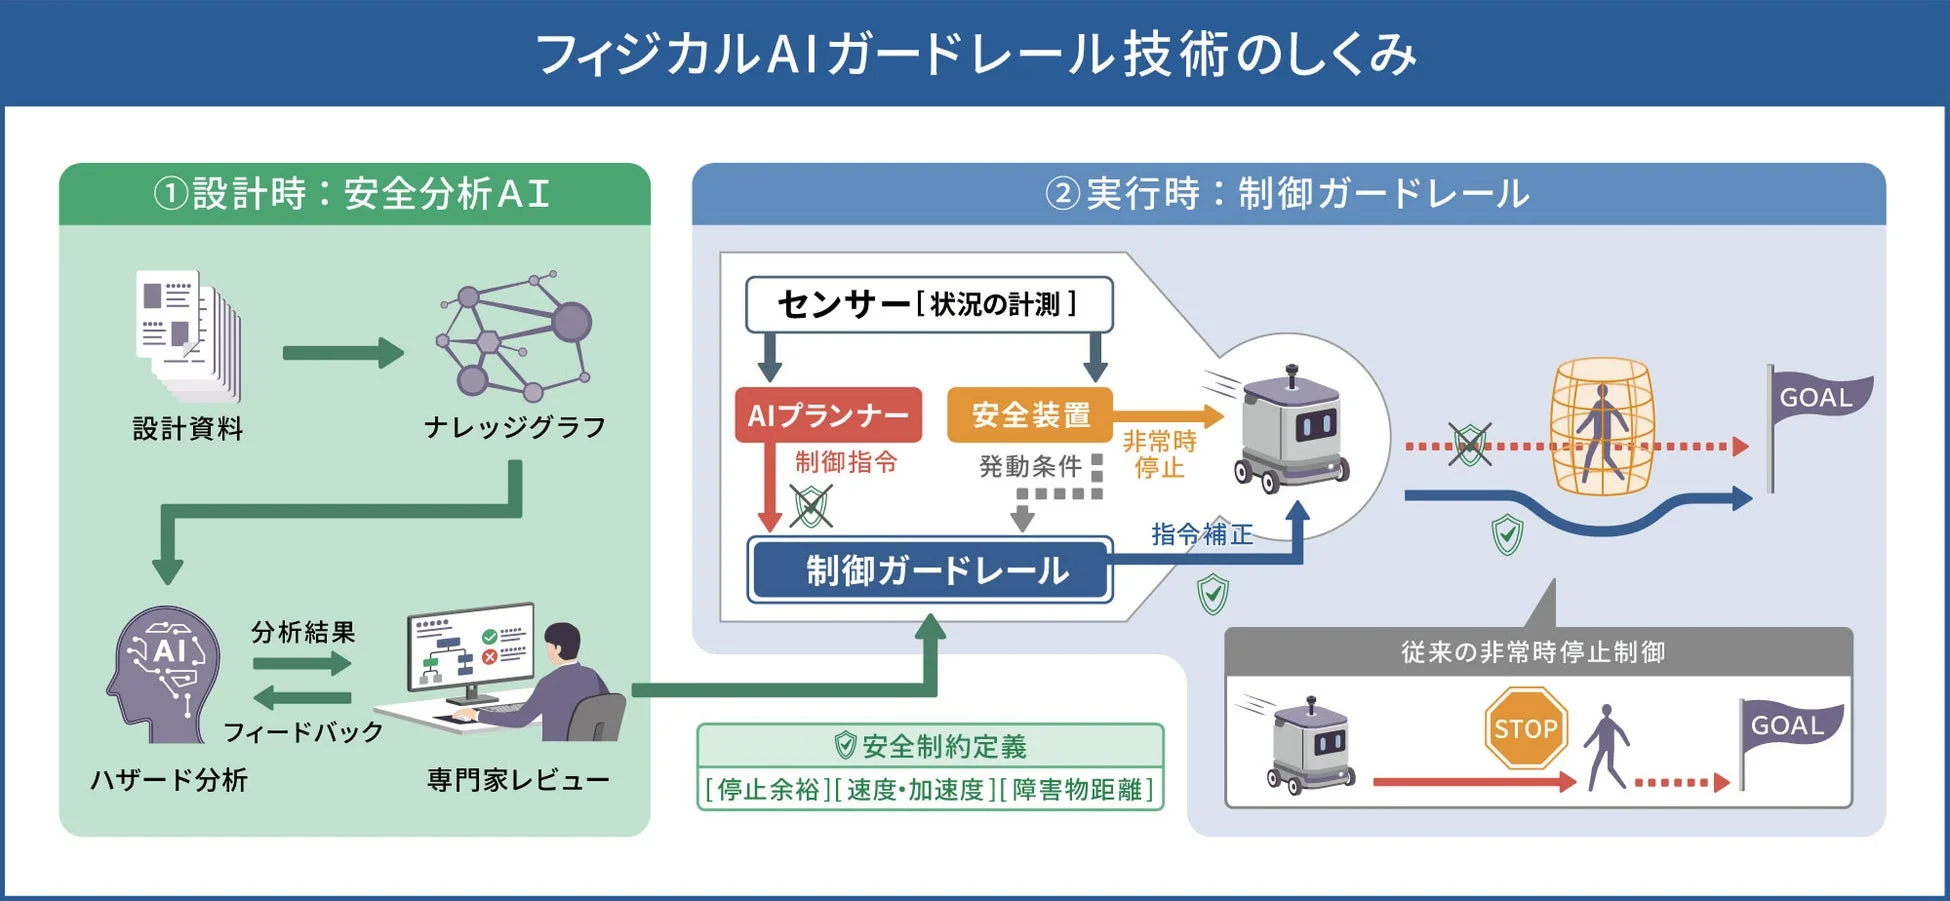
この技術では、システムの仕様書や構造情報から、機器・機能・制御の関係を「ナレッジグラフ」(対象システムを構成する機器・機能・制御などの情報と、それらの関連性をネットワーク状に整理・表現したデータ構造)として整理します。AIがこのナレッジグラフをもとに、事前ハザード分析や安全制約の抽出を支援します。これにより、専門家によるレビューを前提としつつ、設計初期段階での安全分析の初動を効率化し、参照元を確認できる分析結果を提供することで、安全制約の定義検討をサポートします。
2. フィジカルAIの制御指令を実行時に監視・補正する制御ガードレール技術
設計時に抽出された安全制約は、「停止余裕」(車両や機械・設備の現在の状態が、必要な停止動作を行った場合にも安全制約を満たせる範囲にあるかを示す指標)、速度・加速度、障害物距離などに基づく評価条件として定義されます。実行時、フィジカルAIが生成した制御指令は、Control Barrier Function(CBF、制御バリア関数:システムの状態が安全に運用できる範囲を数式で表し、制御指令によってその範囲にとどまるように、制御指令を評価・補正するための手法)に基づいて、これらの条件を満たすかをリアルタイムで評価されます。条件を満たさない場合は、AIの意図を可能な限り維持しつつ、安全制約を満たす指令へと必要な範囲で補正されます。これにより、危険な状態への接近と、過度な停止による運用効率の低下という双方を避け、安全な運用継続を支援します。
3. 安全性と運用継続性を両立する多層保護構造
本技術は、制御指令を生成するAIプランナー、CBFに基づき制御指令を実行時に監視・補正する制御ガードレールに加え、最終的な停止をAIとは別系統の安全装置が担う、日立独自の多層保護構造を採用しています。通常時はAIの柔軟な指令が活用され、物理的な制約条件への違反が予測される場合は制御ガードレールが指令を補正します。補正が困難な場合には、AIとは別系統の安全装置に切り替えて非常時停止します。これにより、最終安全機能を維持しながら過度な停止を抑制し、社会インフラに求められる安全性と運用継続性の両立を支援します。
確認された効果
公開設計仕様を用いた予備評価では、重大な事故や運行停止につながるおそれのある主要ハザード22件中20件を抽出できました。主要ハザードとは、制御対象システムの事故や設備損傷、運行停止などの重大な影響につながるおそれがある危険要因を指します。この結果は、専門家による最終レビューを前提とした初期安全分析支援として有効であることが示されました。
また、自動機械と人が混在する環境での運行を想定した自動走行システムのシミュレーションでは、最終的な停止をAIとは別系統の安全装置が担う構成のもと、従来の非常時停止制御方式と比較して、過度な停止を89%削減できることが確認されました。これにより、本技術を適用した自動制御において、安全制約(今回の検証では、停止余裕、速度・加速度、障害物距離など、シミュレーション上で設定した物理的な制約を対象としました)を満たしつつ過度な停止を回避し、運用継続性を高められる見通しが得られました。
今後の展望
日立は今後、フィジカルAIの社会インフラへの適用に向けて、本技術をIWIMを構成するOTセーフティ技術として位置づけ、実運用を想定したユースケースや運転条件を用いた検証を進めます。また、社会インフラ全体を自律的に制御・最適化するOSとしての日立の次世代ソリューション群「HMAX by Hitachi」の進化に向けて本技術を強化し、産業、エネルギー、モビリティ分野などのミッションクリティカルな社会インフラへの展開を目指し、システムの安全性と運用継続性を両立するフィジカルAI活用の実現に貢献していきます。
なお、本成果の一部は2026年9月15日から18日にイタリア・ナポリで開催される「The IEEE International Conference on Intelligent Transportation Systems (IEEE ITSC 2026)」で発表される予定です。さらに、2026年9月22日から25日にドイツ・ベルリンで開催される「International Trade Fair for Transport Technology (InnoTrans 2026)」で展示される予定です。
日立製作所について
日立は、IT、OT(制御・運用技術)、プロダクトを活用した社会イノベーション事業(SIB)を通じて、社会インフラをデジタルで革新し続けるグローバルリーダーを目指し、環境・幸福・経済成長が調和するハーモナイズドソサエティの実現に貢献しています。デジタルシステム&サービス、エナジー、モビリティ、コネクティブインダストリーズの4セクターに加え、新たな成長事業を創出する戦略SIBビジネスユニットの事業体制でグローバルに事業を展開し、Lumadaをコアとしてデータから価値を創出することで、顧客と社会の課題を解決しています。詳細は以下のウェブサイトで確認できます。
コメント